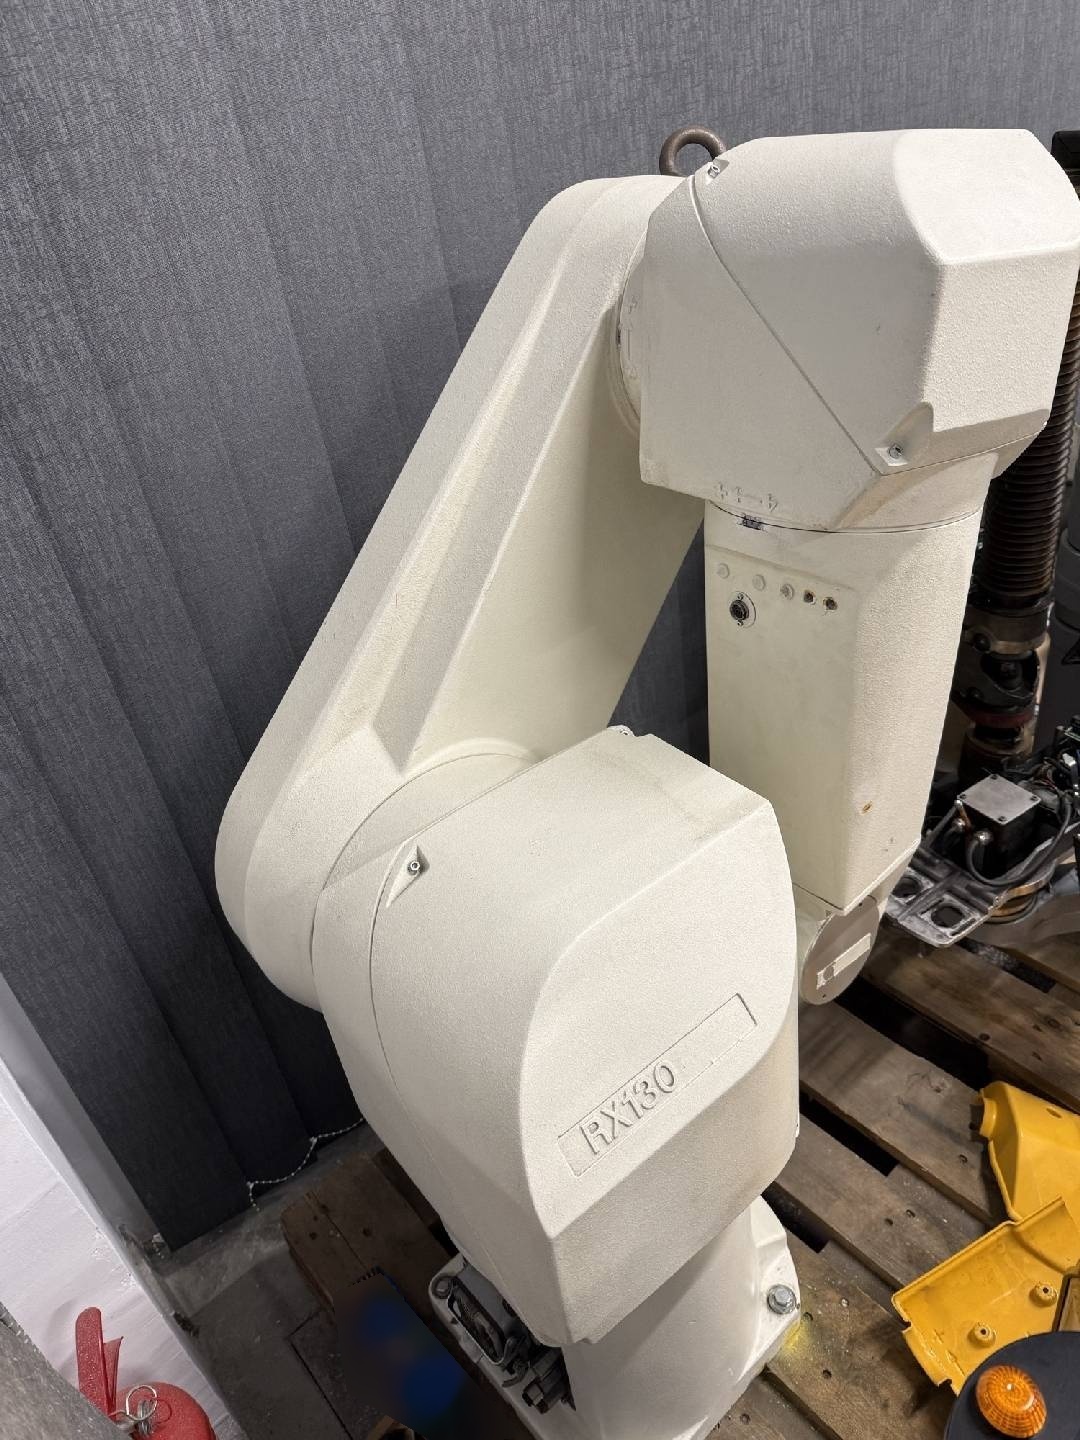
판매용 중고 STAUBLI RX130 #293767434
URL이 복사되었습니다!
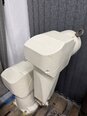
확대하려면 누르십시오

ID: 293767434
빈티지: 1994
Robot
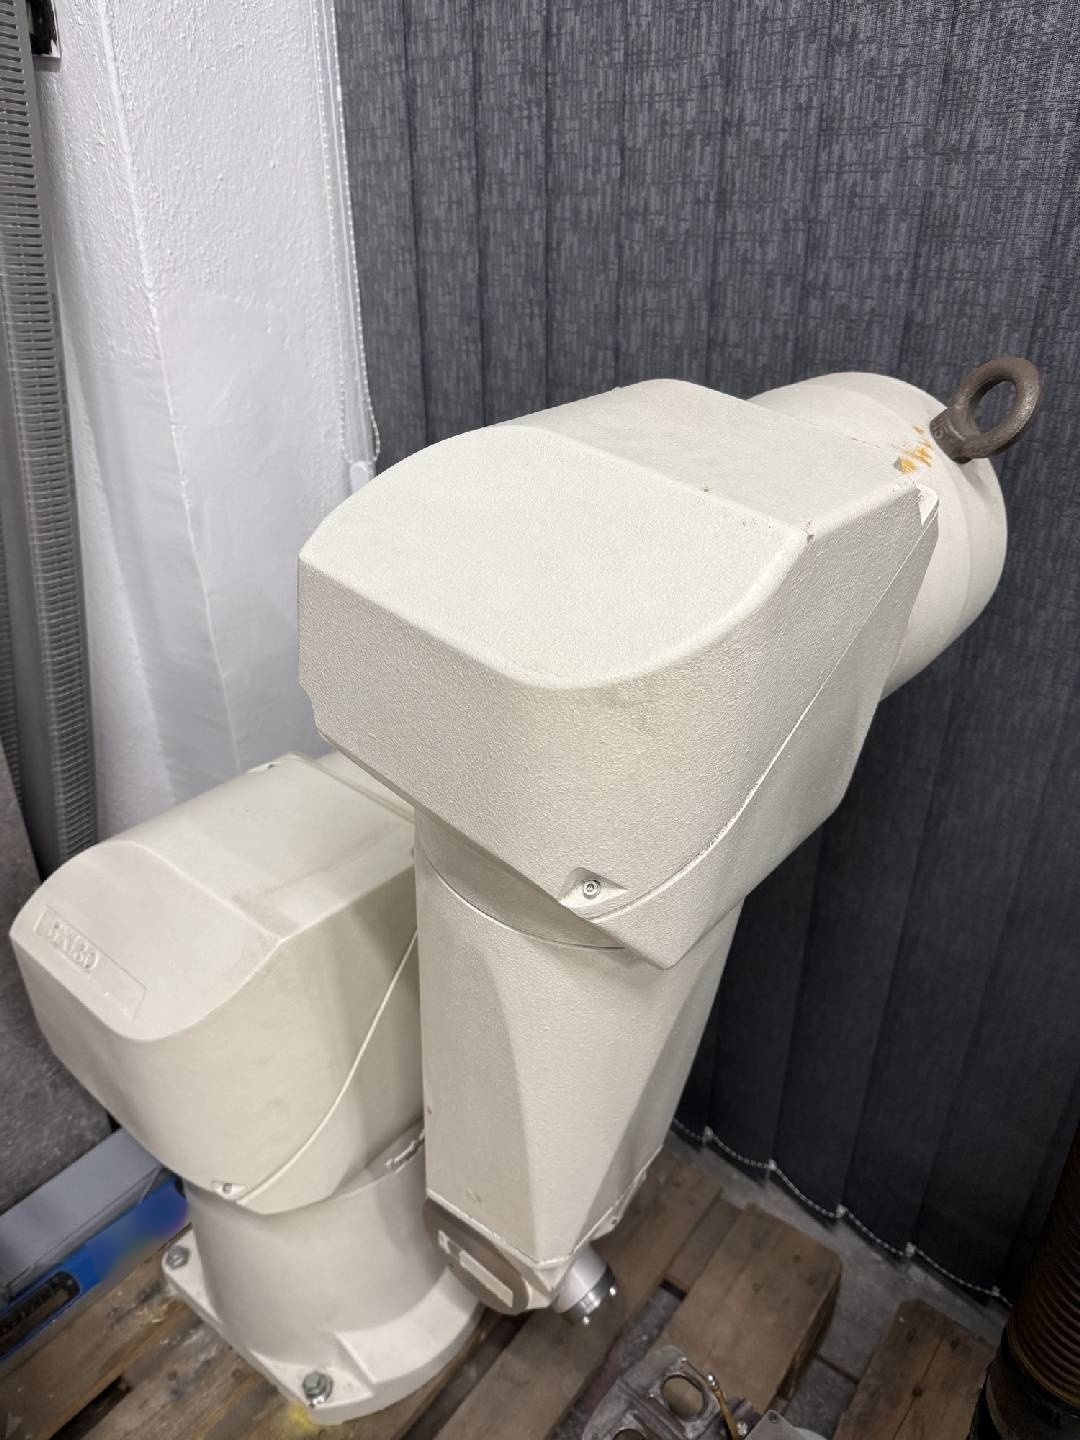
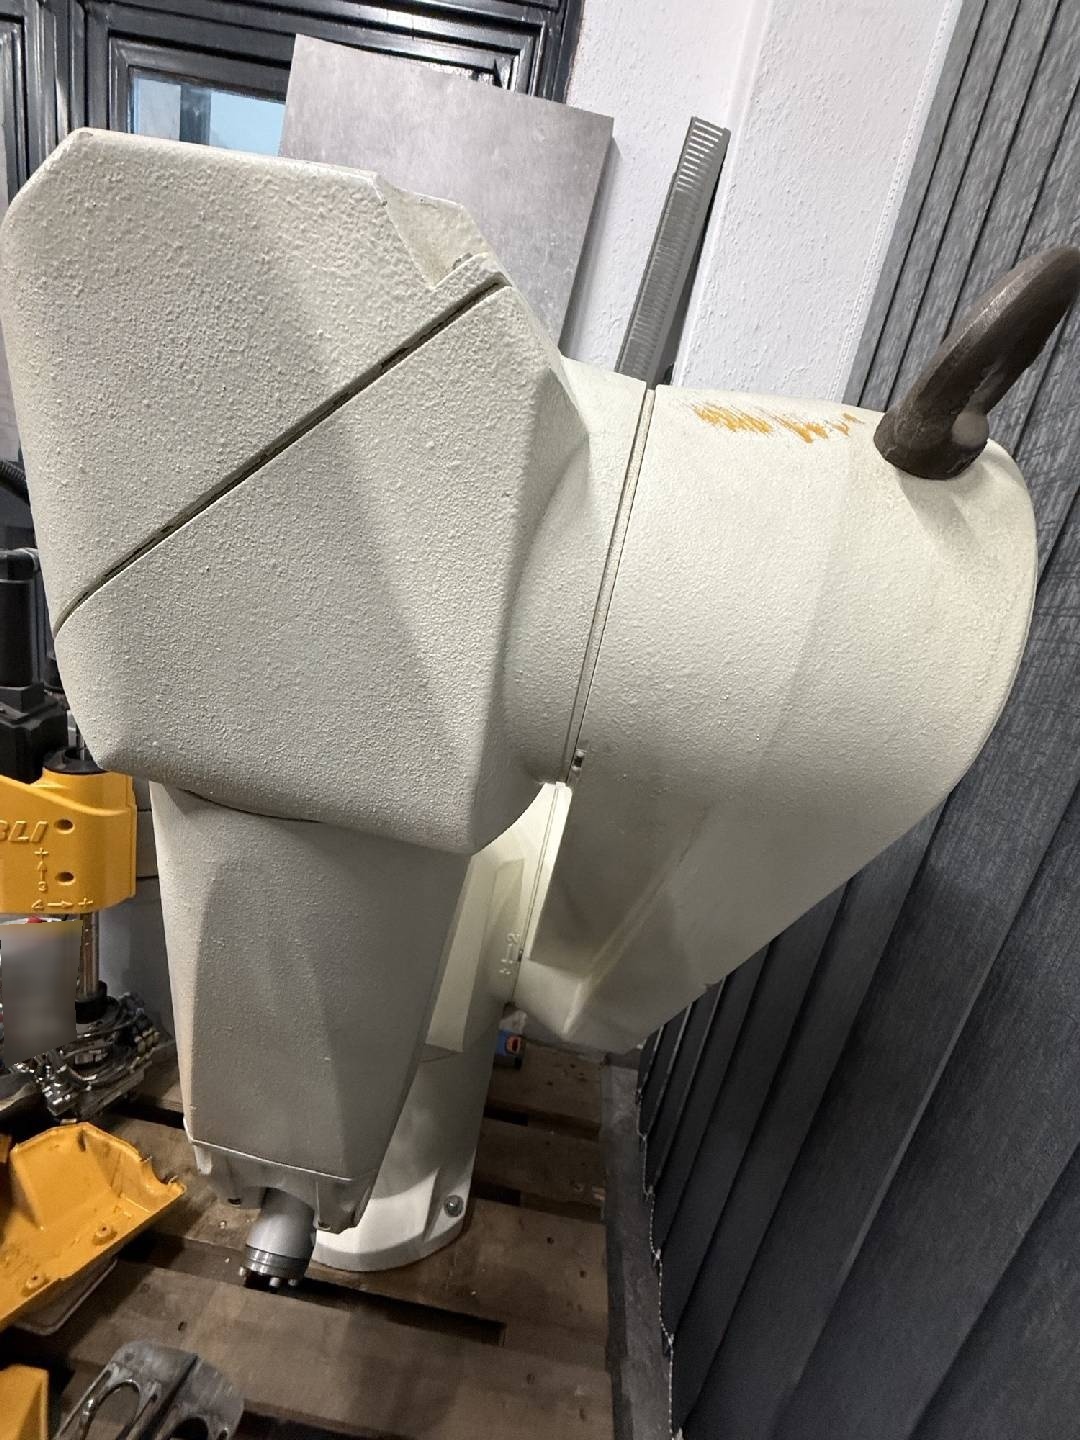
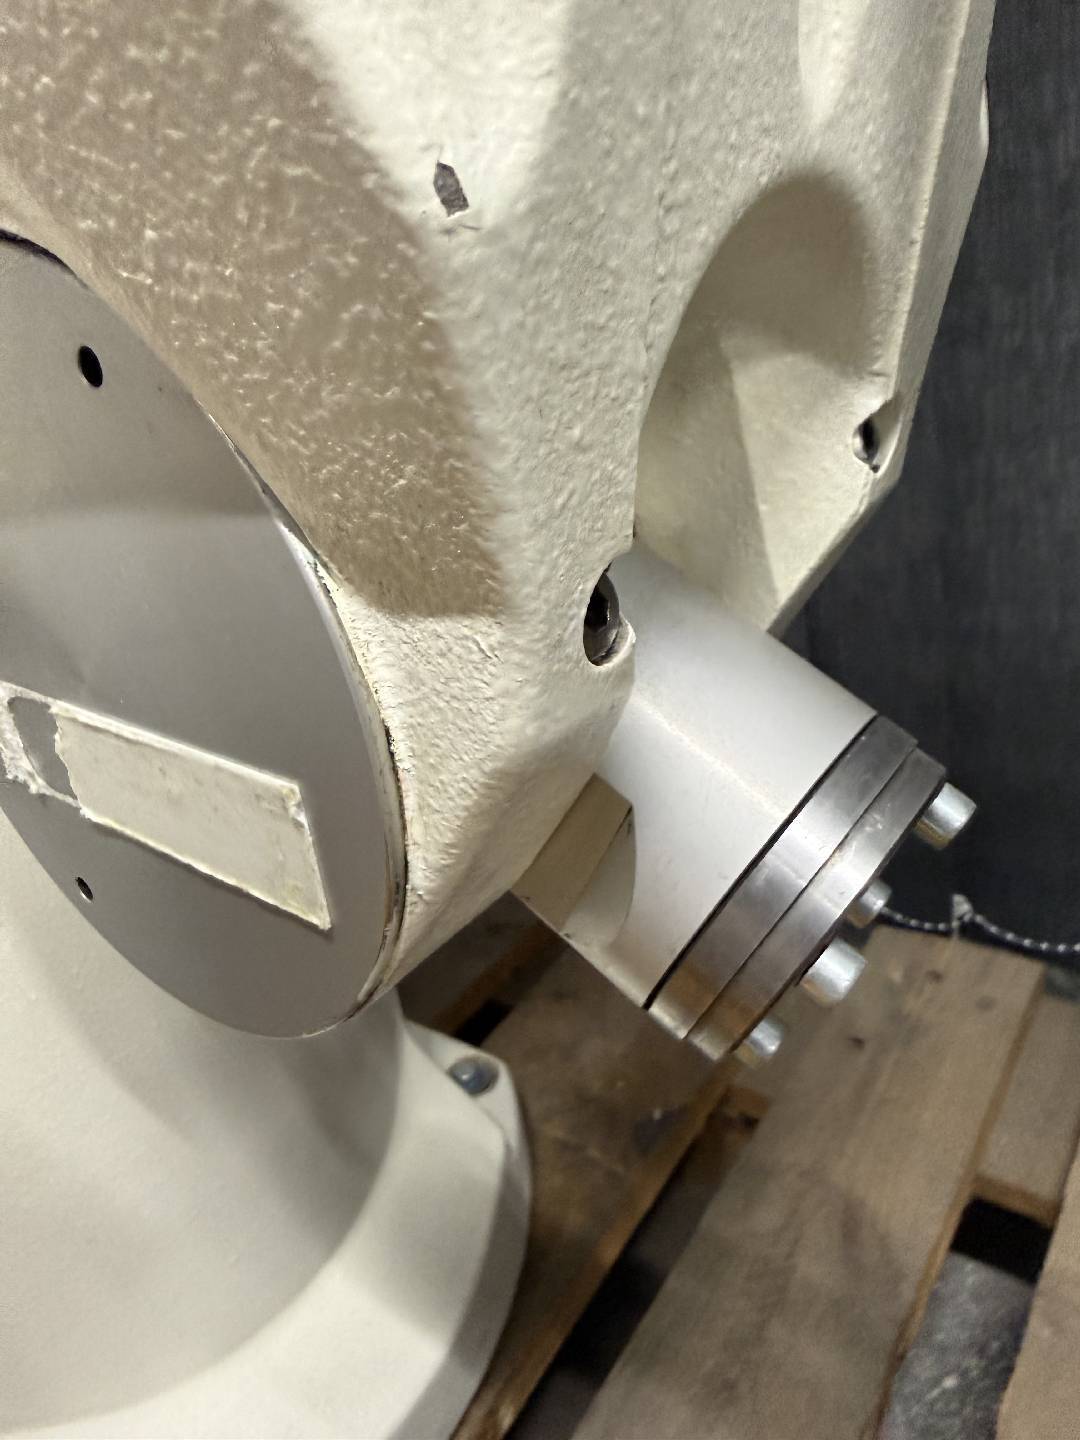
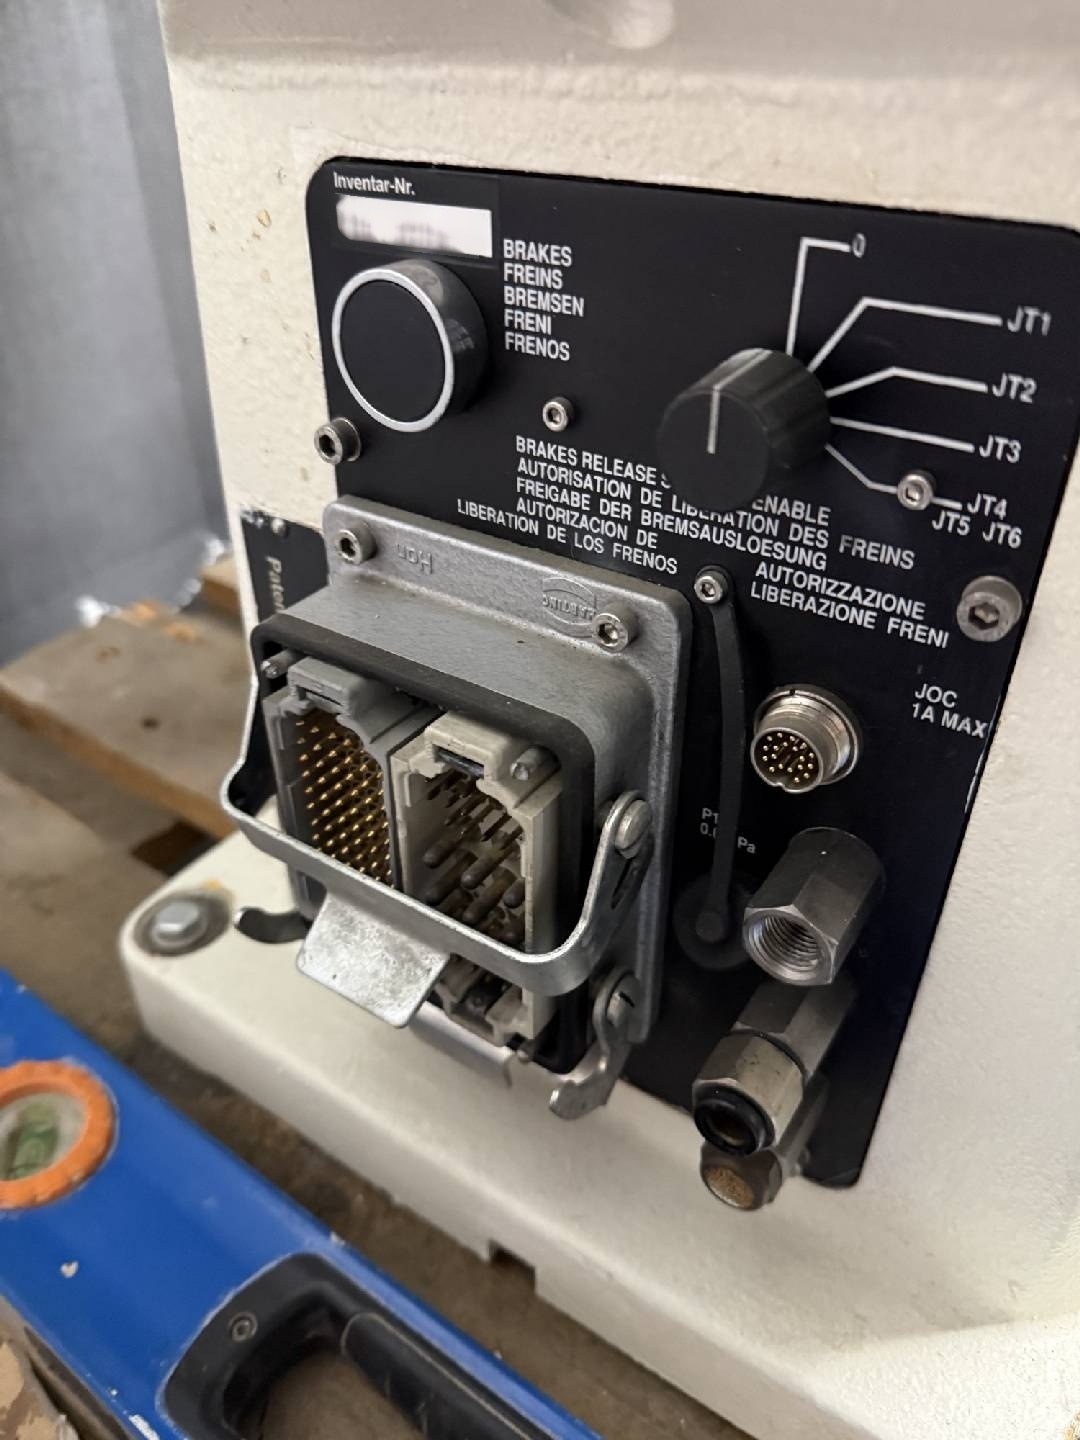
Robot arm
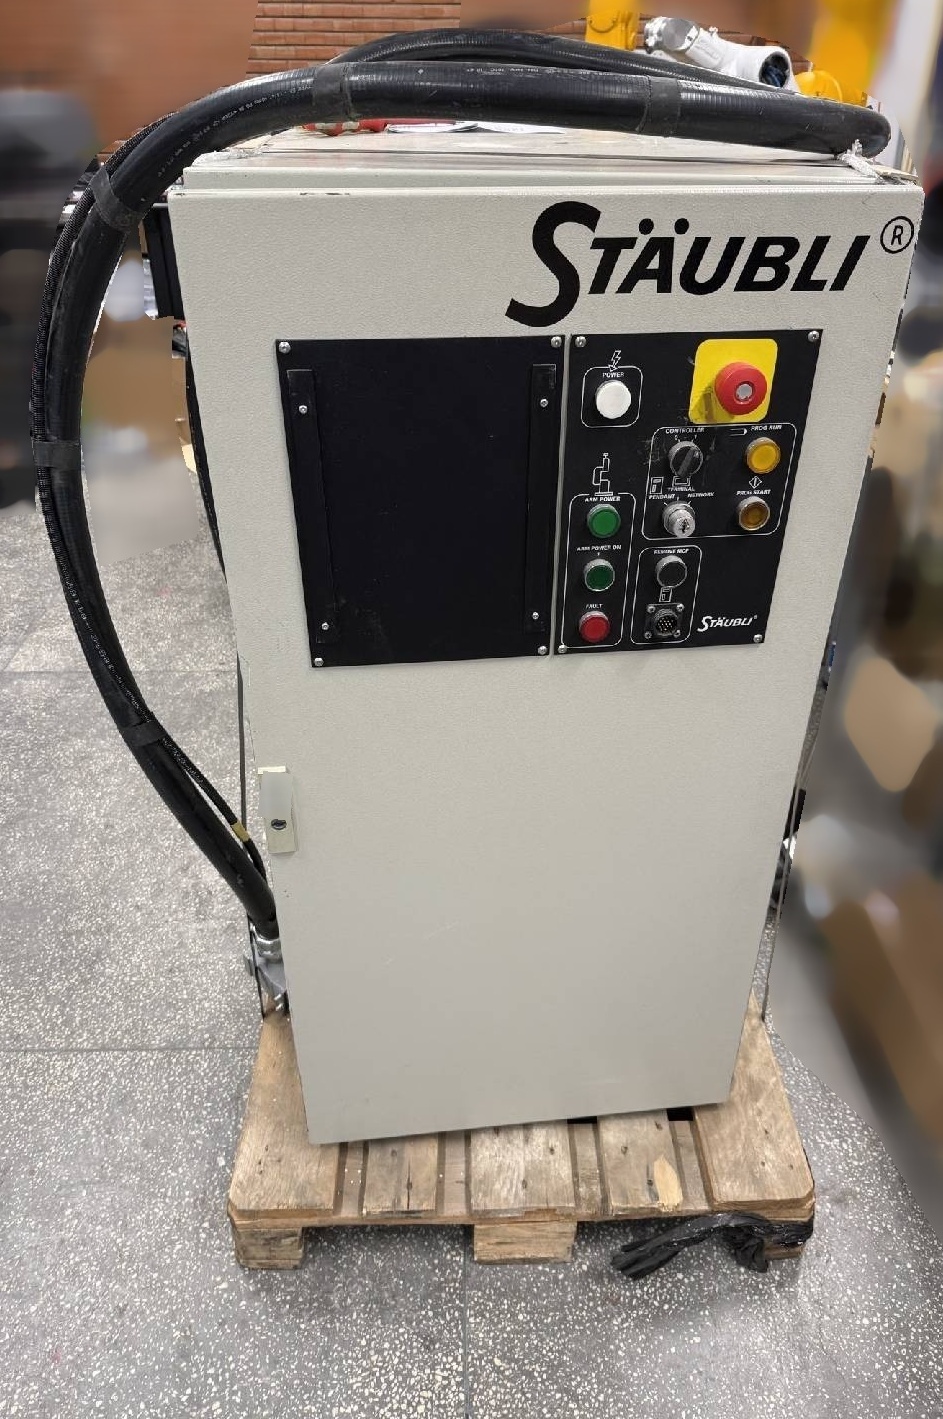
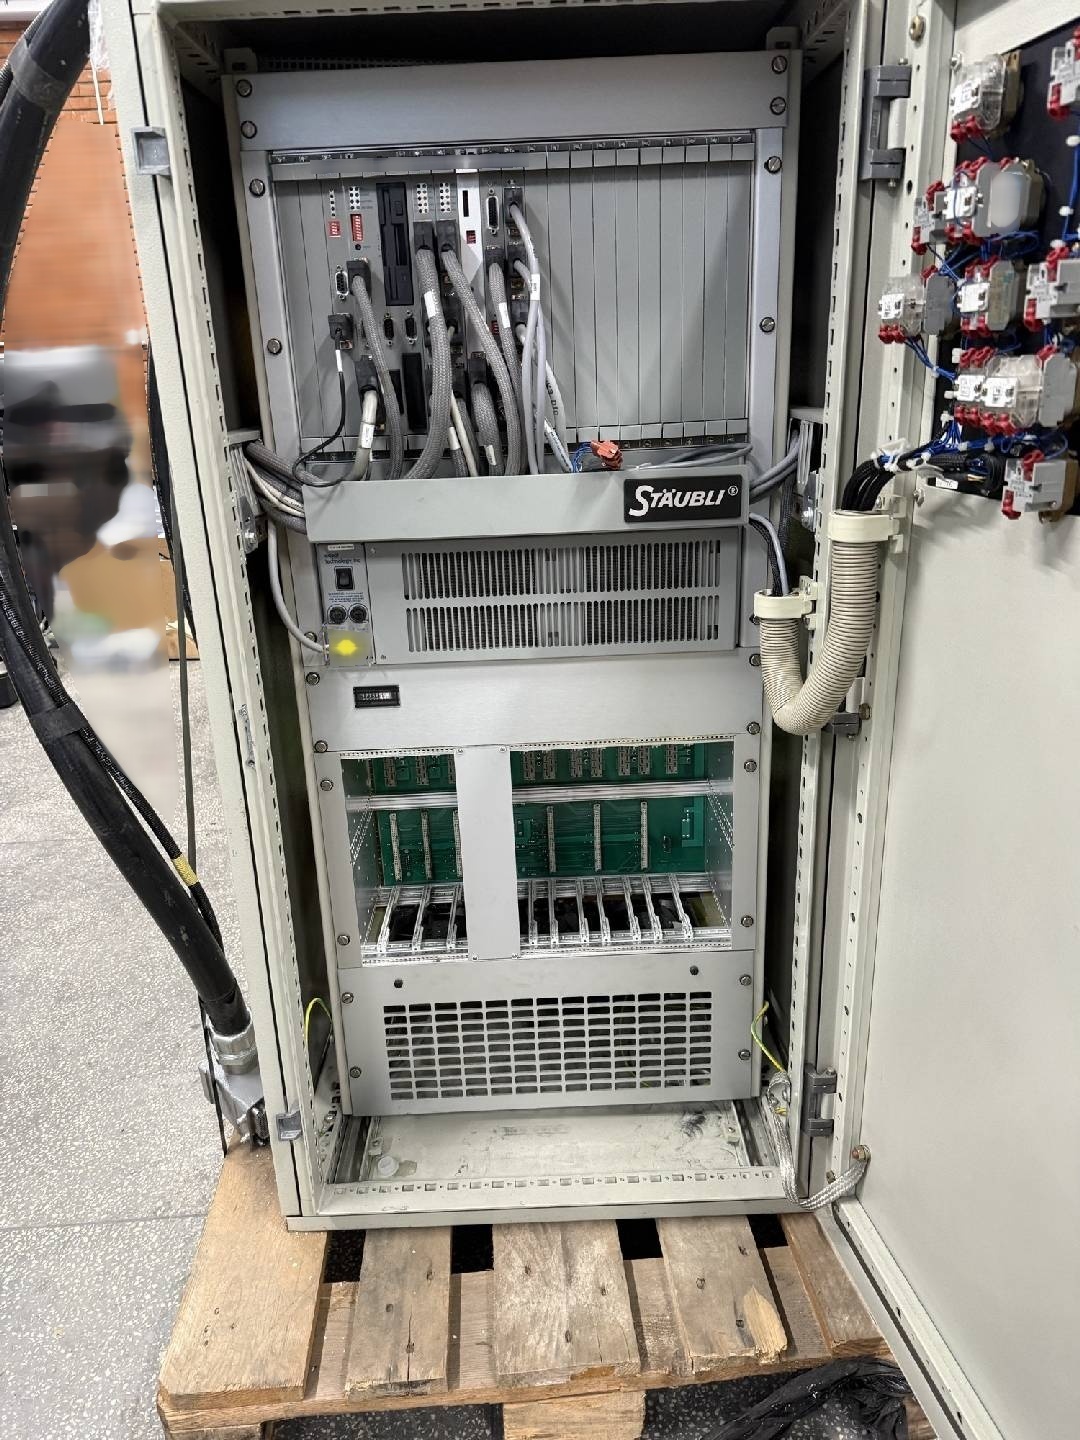
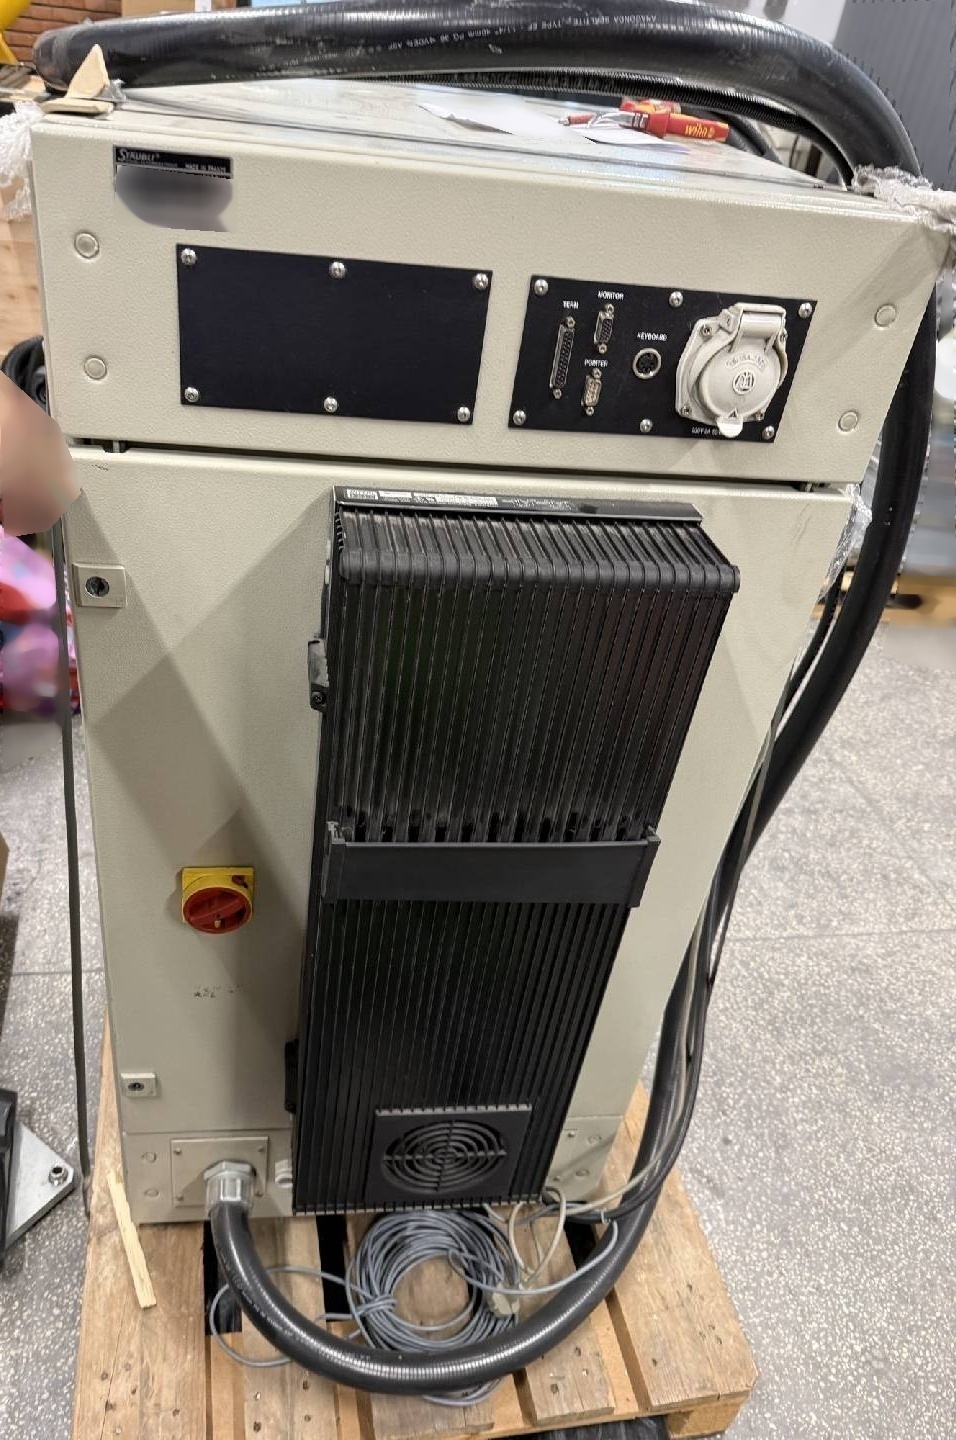
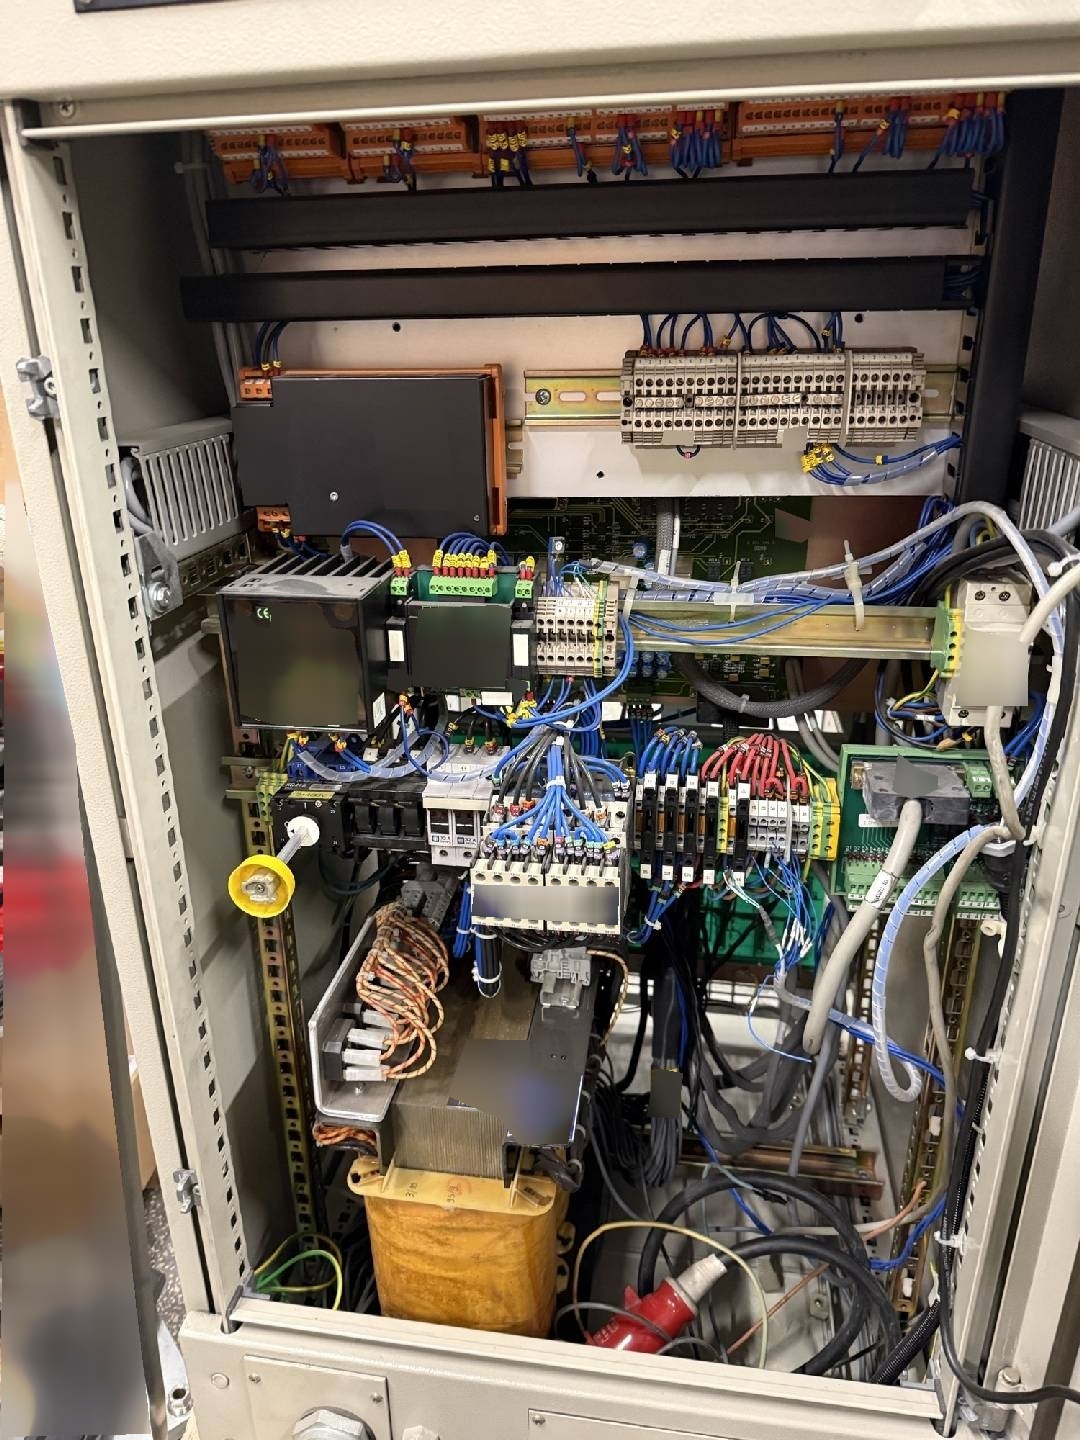
CS7 Controller
No driver
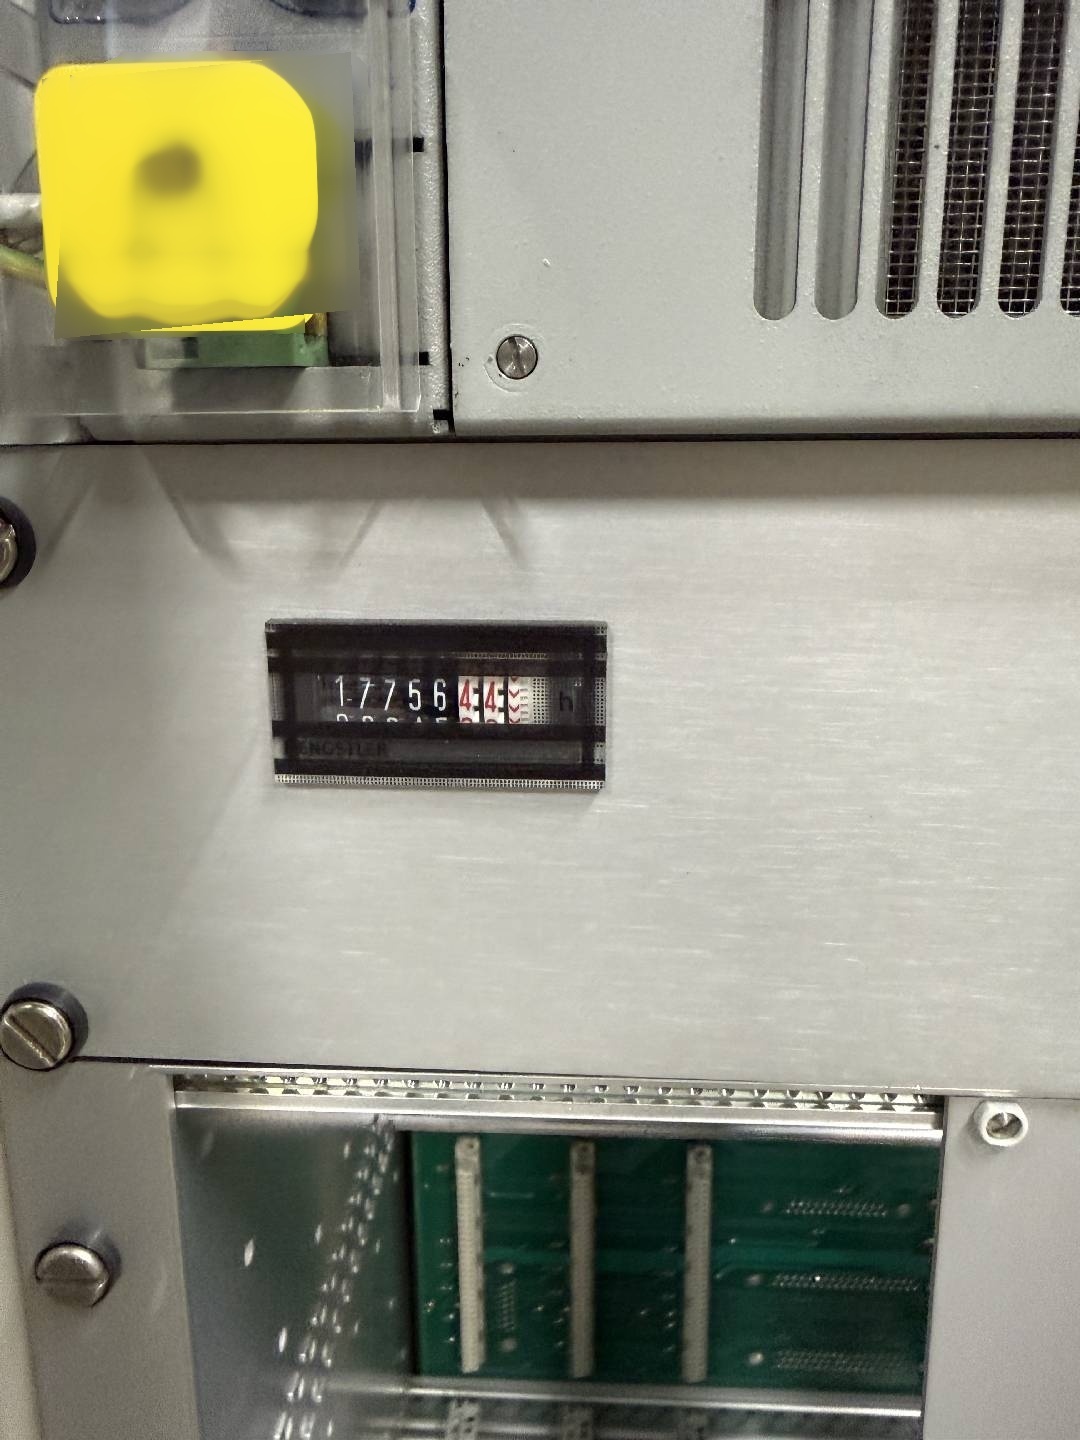
Operating hours: 17000
1994 vintage.
Stäubli STAUBLI RX130은 최대 300mm 직경의 웨이퍼 전송 및 처리를 위해 설계된 반도체 웨이퍼 핸들러입니다. RX130은 옵토 전자 (opto-electronic), MEMS (MEMS), CMOS (CMOS) 및 청소 환경이 필요한 다른 고정밀 프로세스를 포함하여 다양한 어플리케이션에 대해 빠르고 정확한 웨이퍼 처리를 지원합니다. STAUBLI RX130은 유연성과 조절성을 위한 모듈식 설계를 갖추고 있습니다. 웨이퍼 핸들러는 엔드 포인트 그리퍼 (endpoint gripper), 피보팅 암 (pivoting arm), 2 개의 틸트 액츄에이터 (tilt actuator) 및 모든 움직임을 동기화하는 중앙 제어 장치로 구성됩니다. 끝 점 그리퍼 (endpoint gripper) 는 웨이퍼를 제자리에 고정하고 고정하도록 설계되었으며, 피보팅 암 (pivoting arm) 은 웨이퍼를 원하는 위치로 회전하도록 설계되었습니다. 기울기 동작기 (tilt actuator) 는 각 웨이퍼의 정확한 방향을 정확하게 제어하고, 원래 기울기 위치를 기준으로 웨이퍼의 기울기 각도를 조정합니다. RX130 웨이퍼 핸들러 (wafer handler) 는 낮은 수준의 진동 및 소음으로 작동하도록 설계되었으며, 이는 민감한 청소실 환경에서 웨이퍼 처리에 적합합니다. 웨이퍼 핸들러 (wafer handler) 에는 정기적 인 유지 관리의 필요성을 줄이고 핸들러의 수명을 연장 할 수있는 자가 윤활성 구성 요소도 포함되어 있습니다. 또한 STAUBLI RX130 (STAUBI RX130) 에는 다양한 안전 기능이 장착되어 있어, 웨이퍼 핸들러가 밀폐된 안전 영역 내에서 작동하며, 항상 적절한 기능 및 위치를 위해 모니터링됩니다. 또한, 통합 상태 (state-of-the-art) 컨트롤러는 사용자가 원하는 수의 웨이퍼 처리 작업에 대해 웨이퍼 핸들러를 프로그래밍할 수 있도록 합니다. 이 컨트롤러를 사용하면 사용자가 웨이퍼 전송의 속도, 좌표 점, 끝점을 제어할 수 있습니다. 또한 컨트롤러에는 경고, 모니터링 시스템 (monitoring system), 센서 (sensor) 가 장착되어 있어 비정상적인 작업을 감지하고 사용자에게 알립니다. 전반적으로 Stäubli RX130 (Stäubli RX130) 은 청소실 환경에서 최대 300mm 직경 웨이퍼의 전송 및 처리를 위해 설계된 다재다능하고 신뢰할 수있는 웨이퍼 핸들러입니다. 유연성을 위한 모듈식 디자인 (modular design) 이 특징이며, 긴 수명을 보장하기 위해 저진동 (low-vbration) 과 소음 수준 (noise level) 과 자체 윤활유 (self-lubricating) 구성 요소로 설계되었습니다. 포함된 최신 컨트롤러 (State-of-the-art controller) 를 통해 사용자는 웨이퍼 전송을 프로그래밍하고 안전 모니터링 및 경보를 제공하여 비정상적인 작업 또는 기능을 감지 할 수 있습니다.
아직 리뷰가 없습니다